


Manipulación y tareas domésticas
Captura demostraciones humanas variadas e interacciones robóticas en entornos reales.
Programas de cobertura
Un programa de cobertura convierte un plan en celdas de cobertura y configuraciones de captura. Registra los fallos y las recuperaciones junto a los éxitos, y cada entrega incluye un informe de cobertura.
Cada programa de cobertura toma sus celdas del catálogo de Avala de 218 flujos de trabajo.
Elija una configuración de captura| Configuración propuesta | Qué comprobar en una grabación representativa |
|---|---|
| Captura egocéntrica | ¿Qué cámara muestra las manos y los objetos? Compare las marcas de tiempo de los fotogramas con las etiquetas de la tarea. Identifique las poses de las manos estimadas a partir del vídeo. Campos de acciones de las manos |
| Teleoperación de robots | ¿Qué canales registran los comandos y el estado medido de las articulaciones? Compruebe su alineación temporal y el orden de las articulaciones en la trayectoria exportada. Correspondencia de estados y acciones en LeRobot |
| Equipos de sensores personalizados | En una pinza instrumentada, ¿qué sensor mide el contacto? Especifique los ejes, las unidades y la calibración. Distinga los contactos inferidos en la exportación. Esquemas MCAP personalizados |
| Operaciones de campo | En un robot móvil o vehículo, ¿qué flujos deben alinearse? Acuerde los sistemas de referencia, las fuentes de tiempo y la tolerancia temporal. Compruebe la alineación tras volver a montar un sensor. Mensajes de sensores compatibles |
Repite la misma tarea en distintos espacios para ver qué cambia. Indica en el encargo los objetos, la perspectiva de la cámara y las condiciones que necesitas.
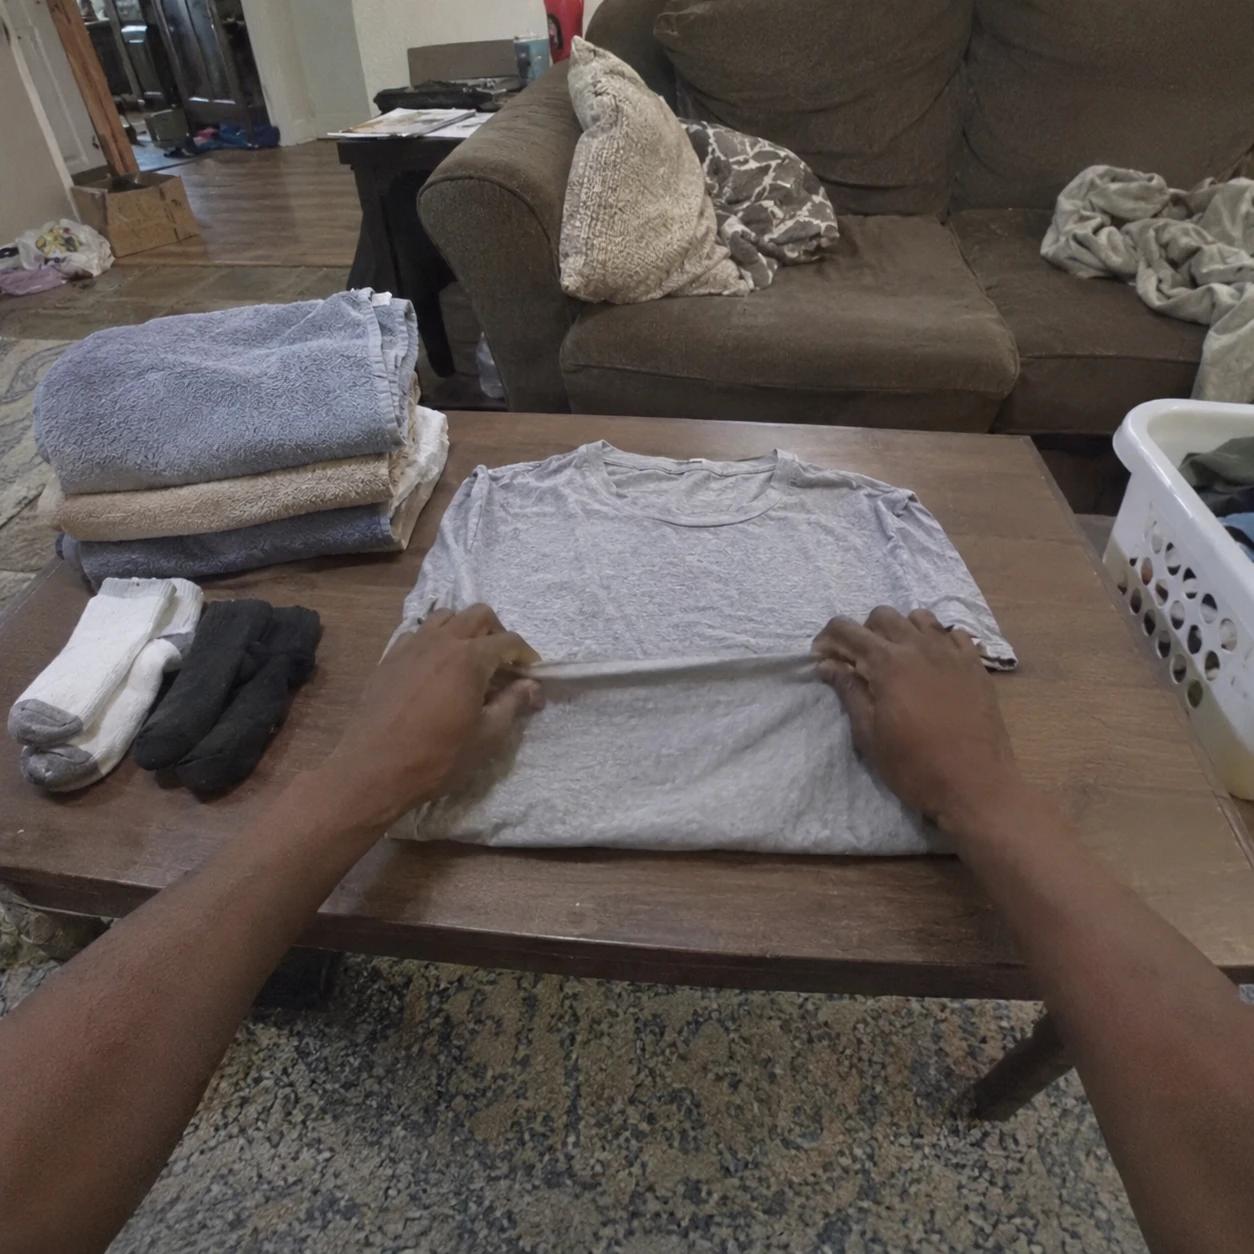
Para el doblado de ropa, varía la talla de las prendas, el tejido y la superficie donde se doblan.
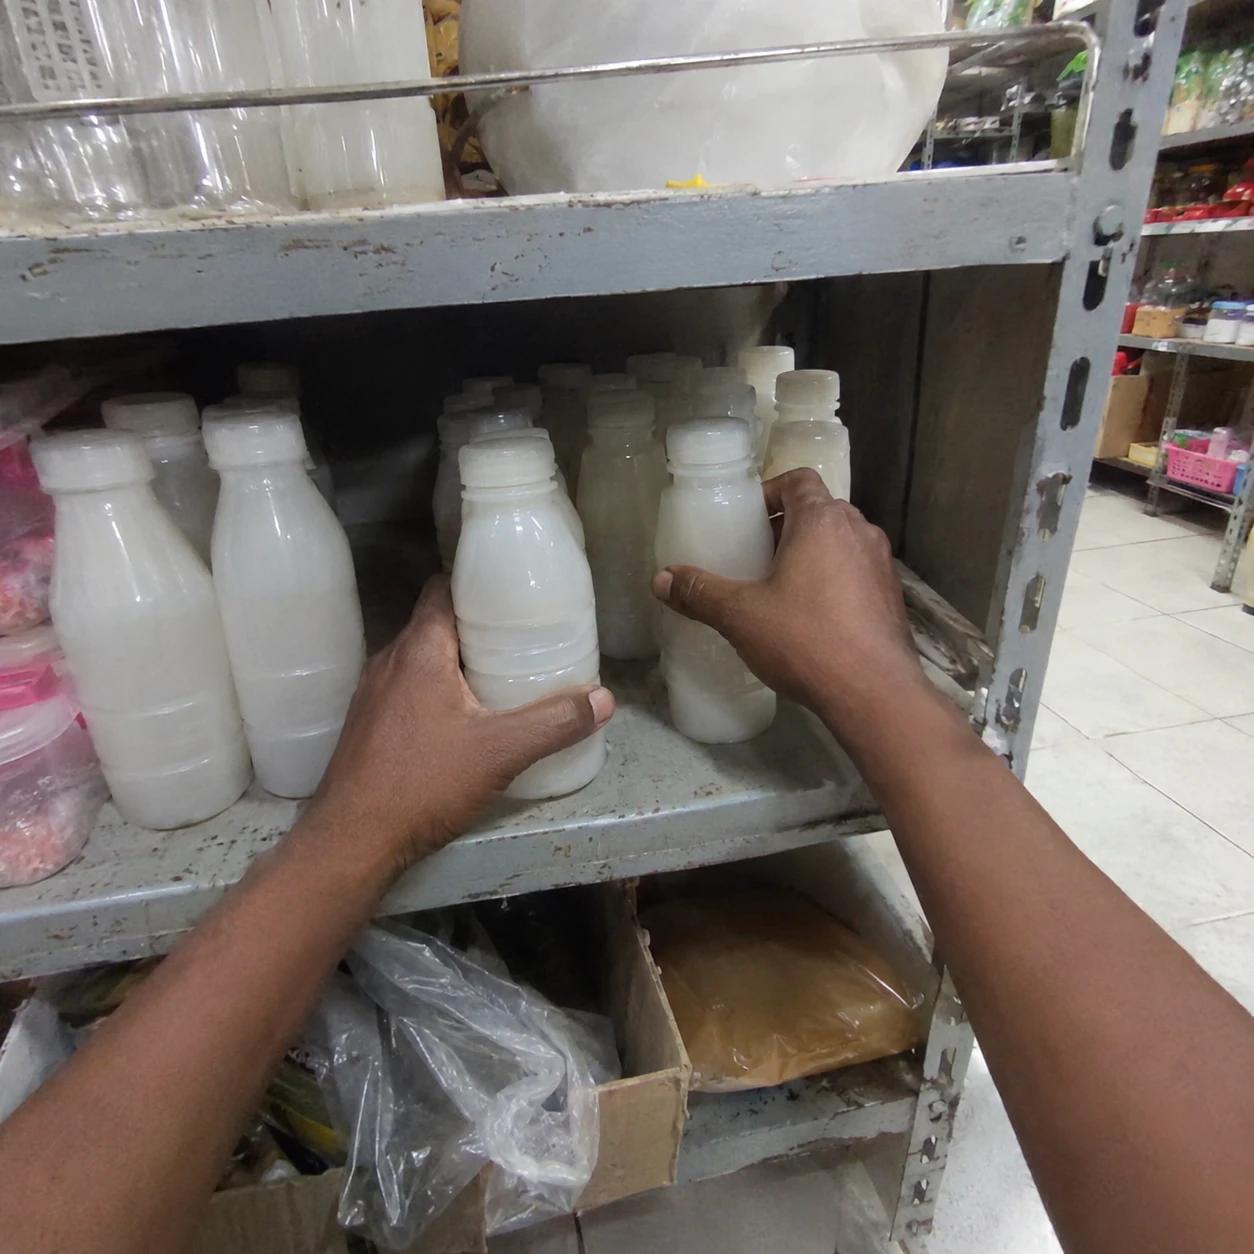
Para la reposición, especifica la altura de la estantería, el embalaje de los artículos y su disposición.
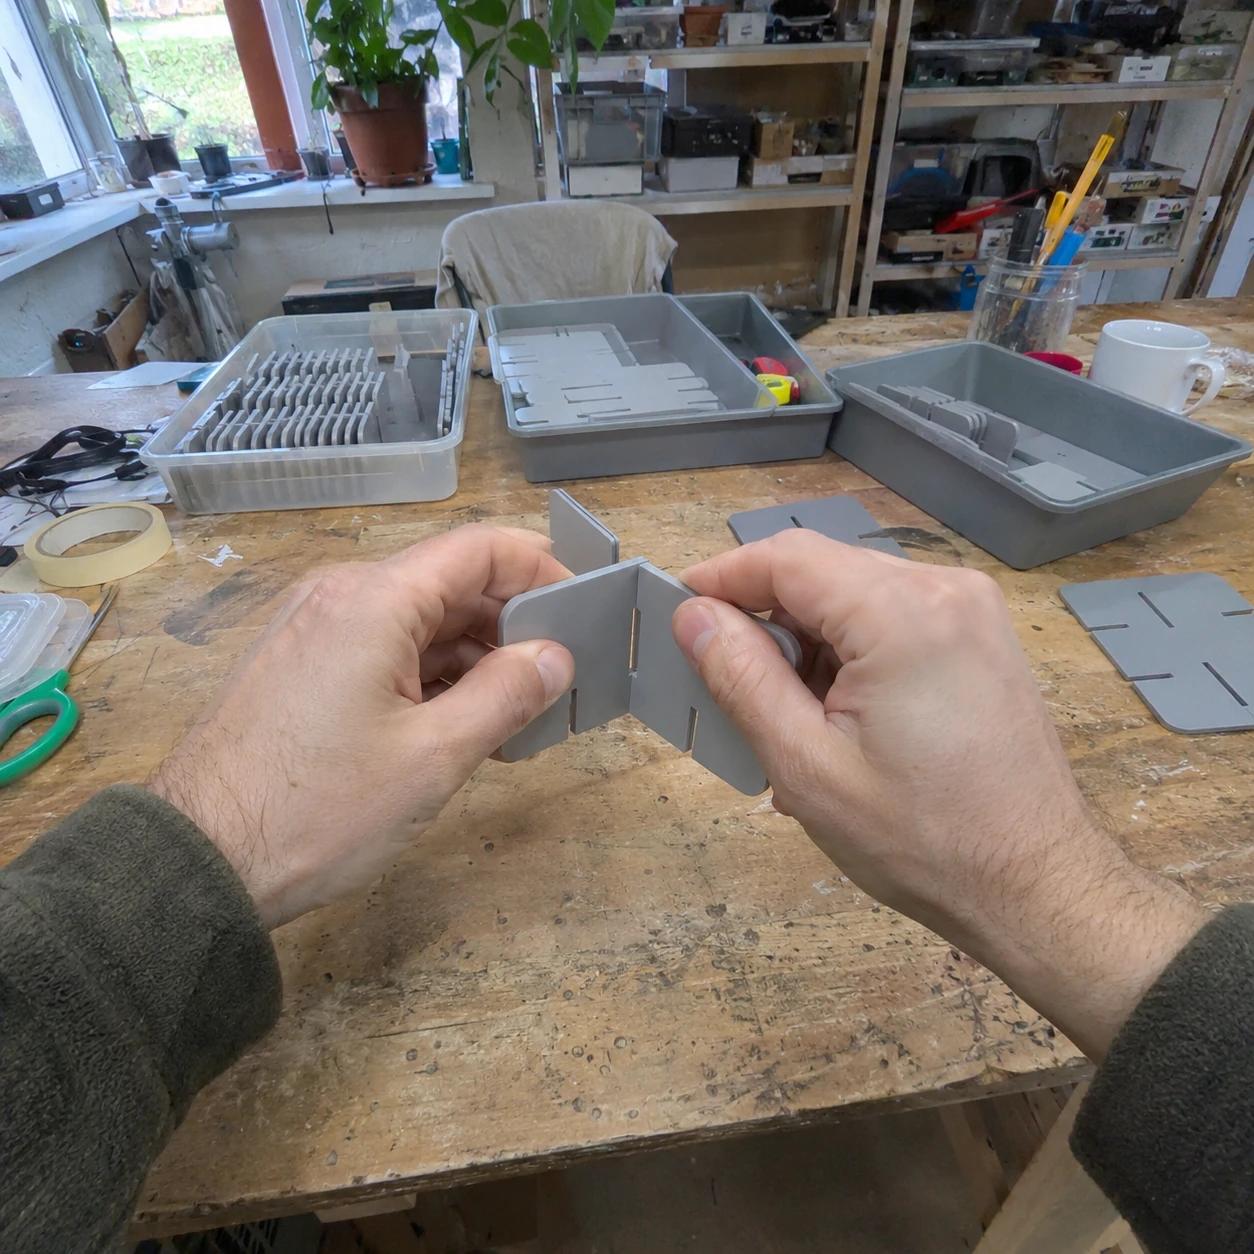
Para el montaje, define la orientación de las piezas, la herramienta y el ángulo de cámara que permita ver cada paso.
Cómo funciona un programa de cobertura
Cada parte se fija antes de que empiece la captura o se comprueba al terminar, así que cada entrega se remonta a la carencia que debía cerrar.
Un plan de recolección nombra la carencia: tareas, entornos, objetos, número de secuencias y criterios de aceptación. Su equipo lo aprueba antes de que empiece la captura.
Elige las combinaciones de entorno, mecanismo, material, acción, modo de fallo y cuerpo que realiza la tarea. Define un objetivo de cobertura para cada combinación.
Los errores, las recuperaciones y las intervenciones se etiquetan y se entregan como una línea propia. Muestran a su modelo cómo volver al buen camino.
Cada campaña fija el modo de captura, el equipo, los sensores y la calibración, y los registra en cada secuencia.
Cada entrega incluye un informe que compara lo capturado con el plan, celda a celda.
Informe de cobertura por entrega
El informe de cobertura compara cada entrega con su plan. Muestra qué celdas están completas, dónde escasean los datos y dónde se concentran.
Programas
Ejecuta programas específicos de demostración humana, interacción robótica, autonomía móvil y trabajo industrial.
Captura demostraciones humanas variadas e interacciones robóticas en entornos reales.
Cubre tareas de pick-and-place, clasificación, paletizado y flujos de inventario.
Recopila casos extremos de navegación, condiciones meteorológicas, terreno e interacción humana.
Registra el uso de herramientas, el montaje, la inspección y las tareas con contacto intensivo junto con el contexto que necesitan los equipos de entrenamiento.
Use esta lista para definir una prueba comparativa con Avala u otro proveedor. Acuerde las pruebas y los criterios de aceptación antes de empezar. Marcar una casilla solo registra su revisión en esta página; no certifica a un proveedor ni envía una solicitud.
Plantillas de planificación en blanco, en inglés. Defina requisitos y registre evidencia antes de acordar un programa. Estos archivos no contienen resultados ni condiciones comerciales.
Socios de datos
Flotas de robots, centros de teleoperación, estudios de captura y constructores de rigs cobran por hora aceptada, conservan sus derechos en términos declarados y nunca se mezclan con los datos de otro cliente.
Empiece por una carencia
Traiga sus ejecuciones o su lista de tareas. Las asignamos a celdas de cobertura y redactamos con usted el primer plan.