


マニピュレーションと家庭内タスク
多様な実環境で、人による実演とロボットのインタラクションを収集します。
カバレッジプログラム
カバレッジプログラムは、ブリーフをカバレッジセルと収集構成に落とし込みます。成功に加えて失敗とリカバリーも記録し、すべての納品にカバレッジレポートが付きます。
すべてのカバレッジプログラムは、Avala の 218 ワークフローのカタログからセルを選びます。
収録構成を選ぶ| 検討する構成 | 代表的な記録で確認すること |
|---|---|
| 第一人称視点データ収集 | 手と物体の両方が映るのはどのカメラですか。フレームのタイムスタンプと作業ラベルを照合し、映像から推定した手の姿勢を明示します。 手の動作を記録するフィールド |
| ロボット遠隔操作 | 指令値と実測した関節状態を記録するのはどのチャネルですか。出力した軌跡で、両者の時刻の対応と関節の並び順を確認します。 LeRobot の状態と行動の対応 |
| カスタムセンサーリグ | センサー付きグリッパーでは、どのセンサーが接触を計測しますか。軸、単位、校正条件を定め、推定した接触は出力時に区別します。 カスタム MCAP スキーマ |
| フィールド運用 | 移動ロボットや車両では、どのストリームを同期する必要がありますか。座標系、時刻源、許容時間差を決め、センサーの再取り付け後に整合性を確認します。 対応するセンサーメッセージ |
異なる場所で同じ作業を行い、何が変わるかを確認します。収集要件には、必要な物品やカメラの視点、撮影条件を明記してください。
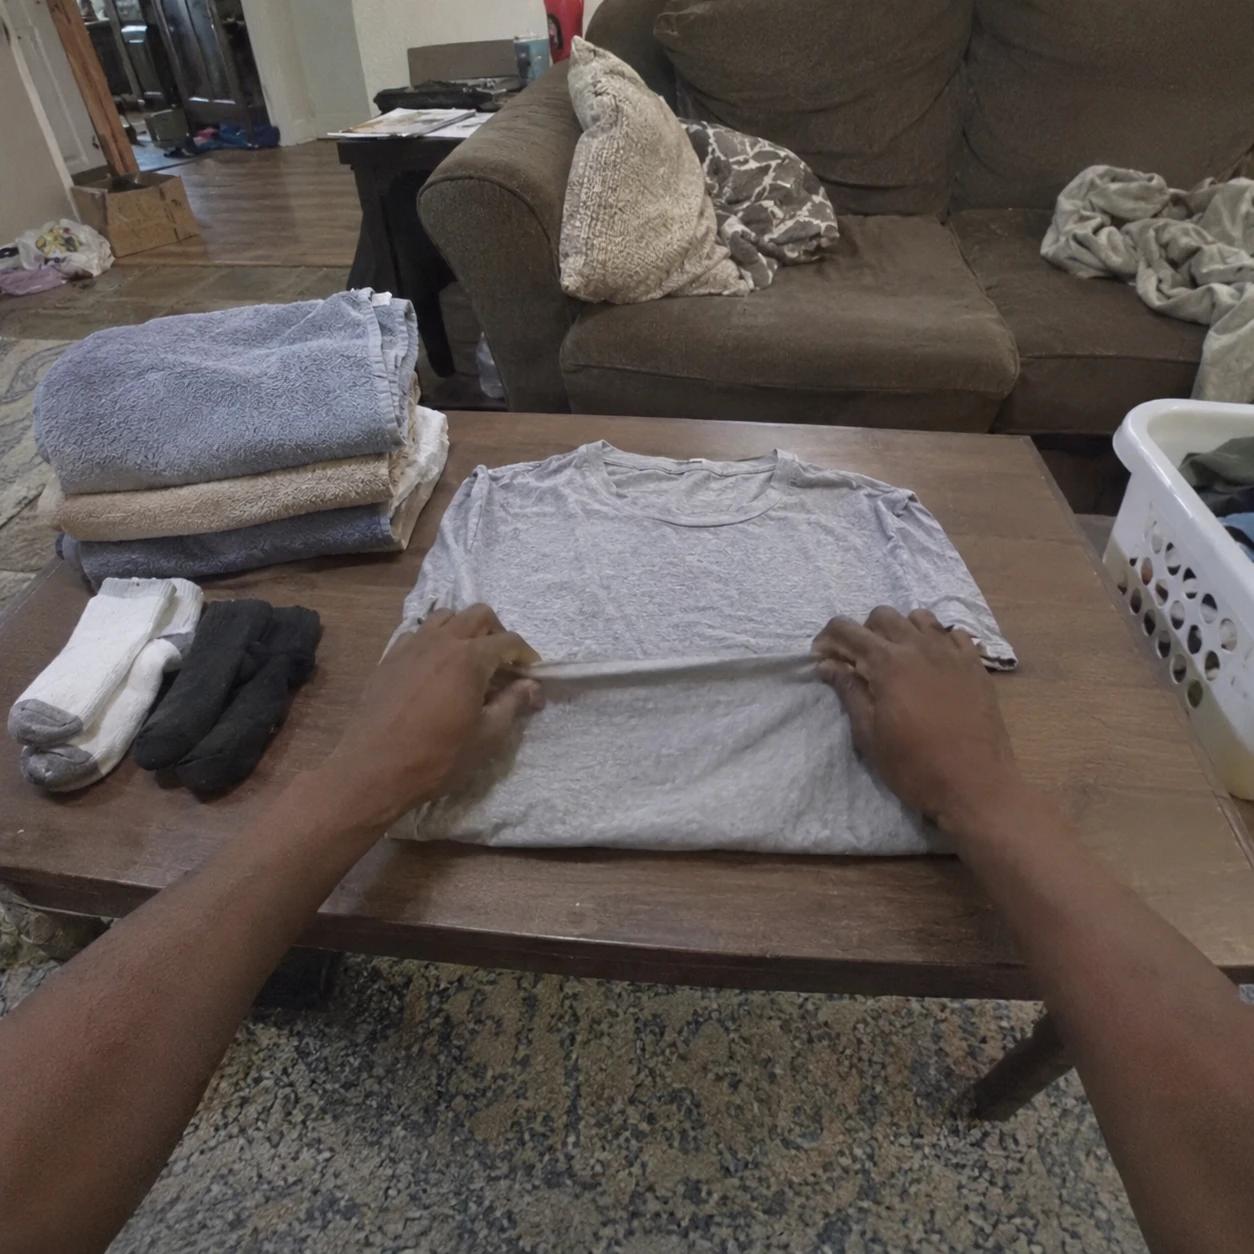
洗濯物を畳む作業では、衣類のサイズや生地、畳む場所の作業面を変えます。
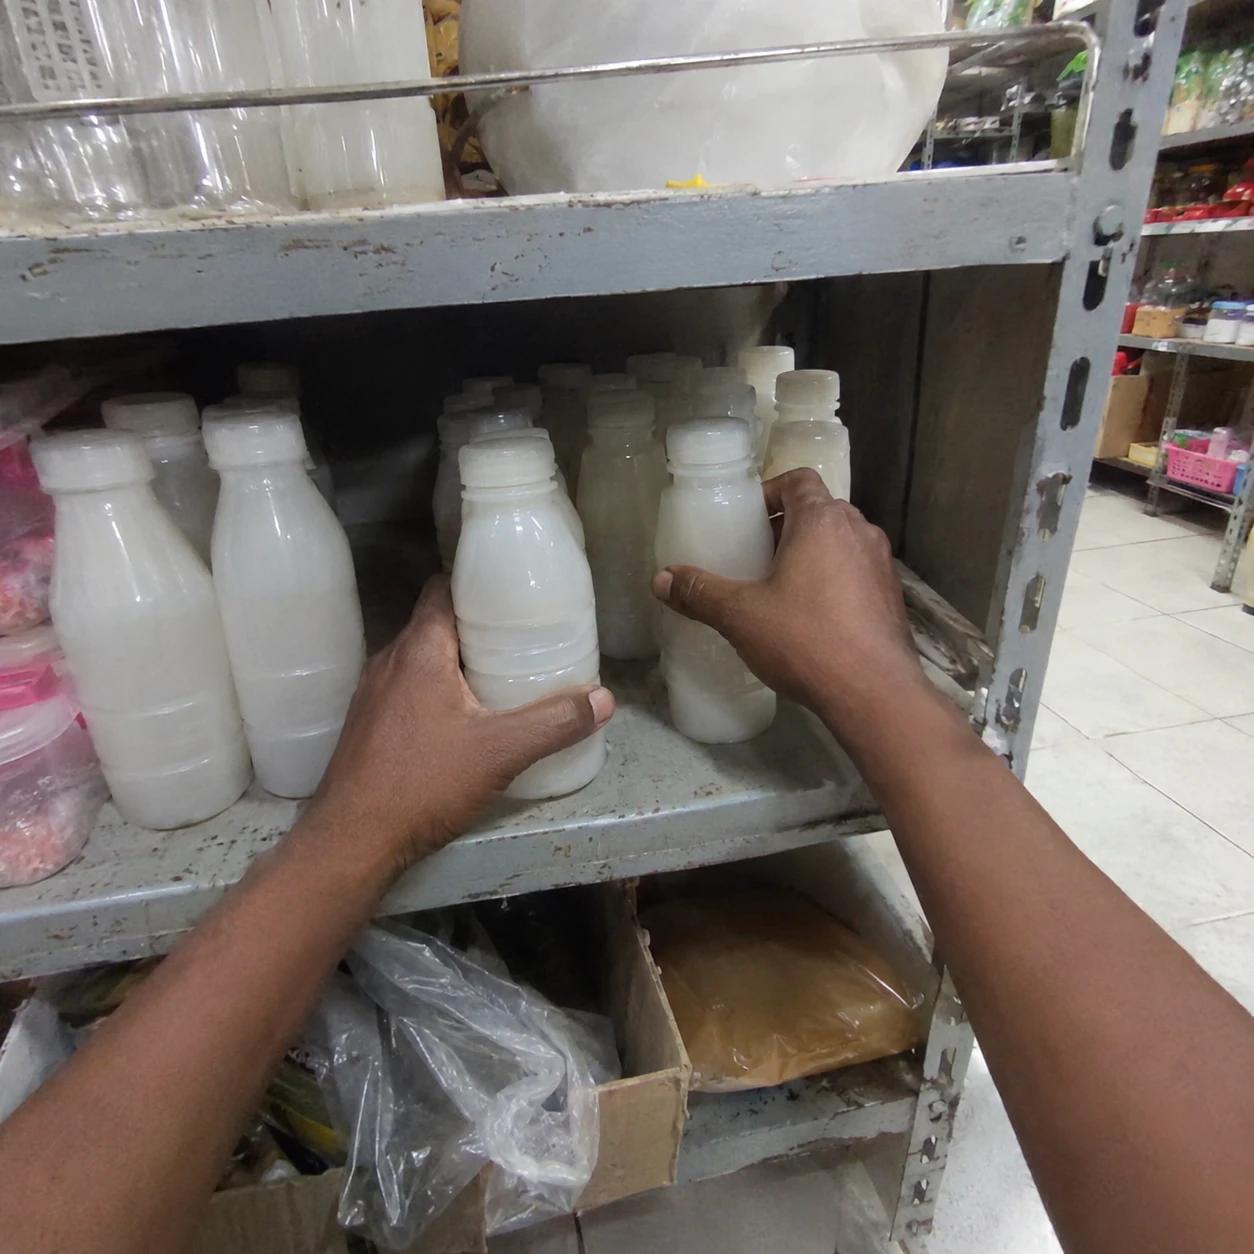
棚への商品補充では、棚の高さ、商品の包装、陳列方法を指定します。
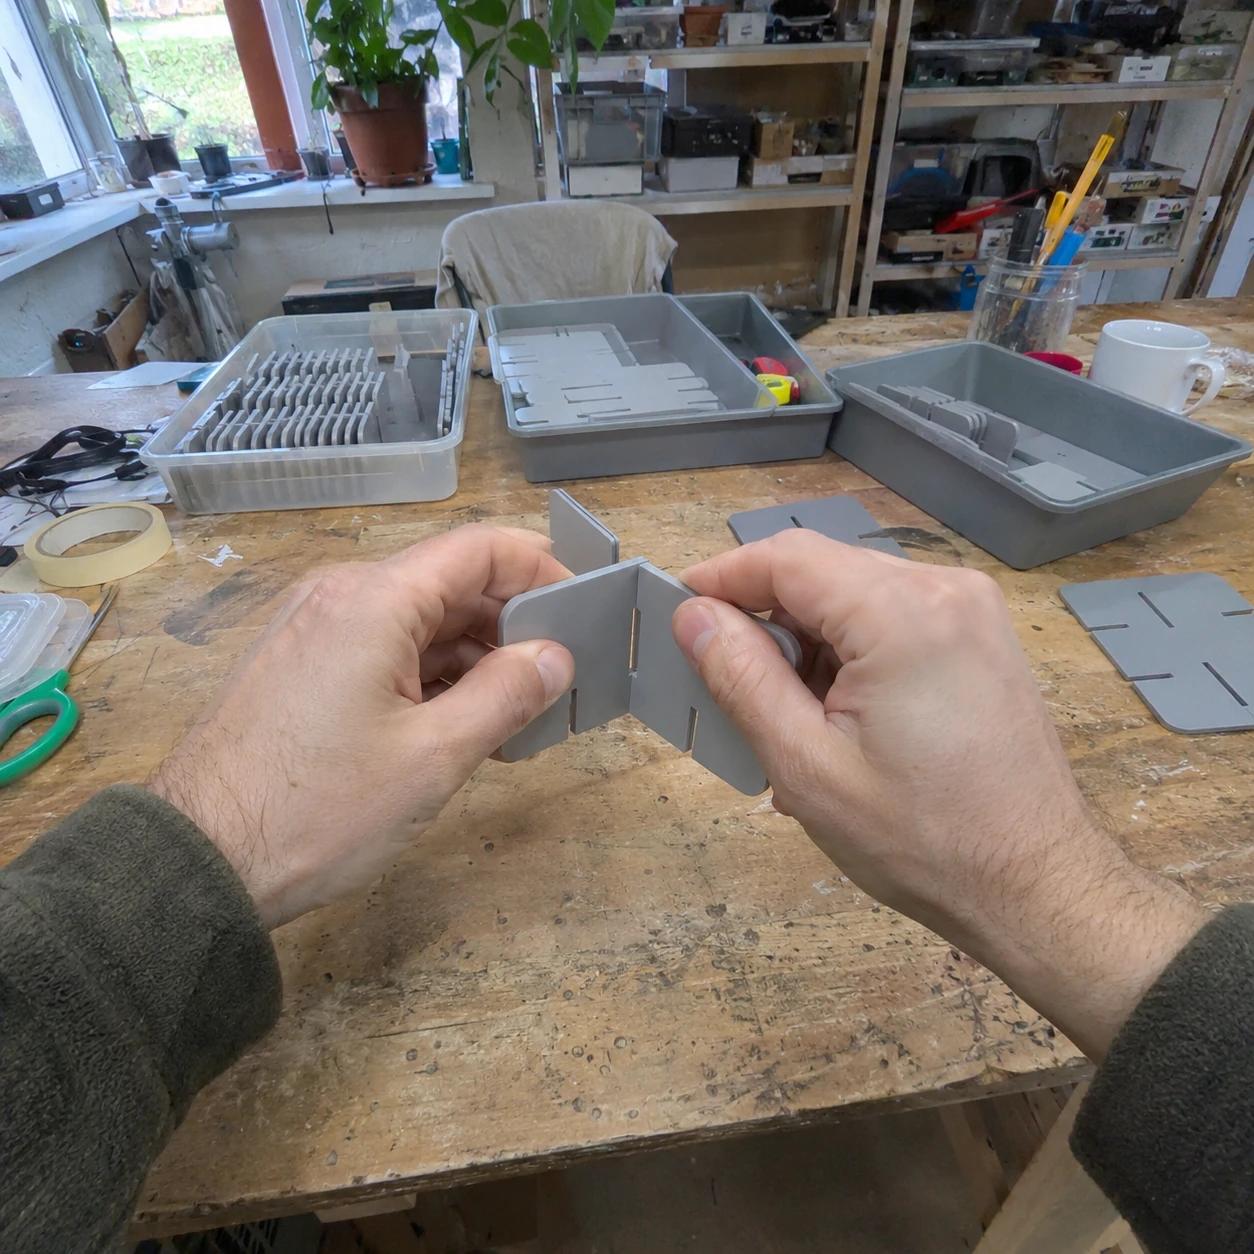
組み立て作業では、部品の向きと使用する工具、各手順が見えるカメラのアングルを定めます。
カバレッジプログラムの進め方
各要素は収集開始前に決めるか、終了後に確認します。そのため、どの納品も埋めるはずだったギャップまでたどれます。
収集ブリーフがギャップを明示します。タスク、環境、物体、シーケンス数、受け入れ基準です。収集を始める前に、お客様のチームが承認します。
環境、機構、素材、動作、失敗の種類、作業を行う人や機体から、タスクに必要な組み合わせを選びます。各組み合わせに収集目標を設定します。
ミス、リカバリー、介入にはラベルを付け、独立したレーンとして納品します。モデルが立て直す方法を示すデータです。
各キャンペーンで収集モード、リグ、センサー、キャリブレーションを固定し、すべてのシーケンスに記録します。
すべての納品に、収集した内容をセルごとにブリーフと照らし合わせたレポートが付きます。
納品ごとのカバレッジレポート
カバレッジレポートは、各納品をそのブリーフと照らし合わせます。どのセルが完了し、どこでデータが薄く、どこに偏っているかを示します。
収集プログラム
人による実演、ロボットとのインタラクション、モバイル自律システム、産業作業に特化したプログラムを運用します。
多様な実環境で、人による実演とロボットのインタラクションを収集します。
ピックアンドプレース、仕分け、パレタイジング、在庫管理ワークフローを網羅するデータを構築します。
ナビゲーション、天候、地形、人とのインタラクションにまたがるエッジケースを収集します。
学習チームに必要なコンテキストとともに、工具使用、組立、検査、接触を伴うタスクを記録します。
このチェックリストで、Avalaや他の提供者とのベンチマークの範囲を決めてください。作業前に証拠と受入基準を合意します。チェックはこのページでの確認を記録するだけで、提供者の認証や依頼の送信は行いません。
英語の未記入の計画テンプレートです。プログラムに合意する前に要件を定義し、証拠を記録してください。結果や取引条件は含まれていません。
データパートナー
ロボットフリート、テレオペレーションセンター、撮影スタジオ、リグ製作者には受理時間単位で支払い、権利は明示条件で保持され、別のお客様のデータと混在することはありません。
一つのギャップから始める
ロールアウトやタスクリストをお持ちください。カバレッジセルに対応づけ、最初のブリーフを一緒に作成します。