


Манипуляция и бытовые задачи
Собирайте разнообразные демонстрации человеком и взаимодействия с роботами в естественных средах.
Программы покрытия
Программа покрытия превращает задание в ячейки покрытия и конфигурации сбора. Она записывает сбои и восстановления наряду с успехами, а каждая поставка сопровождается отчётом о покрытии.
Каждая программа покрытия берёт ячейки из каталога Avala из 218 рабочих процессов.
Выберите конфигурацию записи| Вариант для обсуждения | Что проверить на типичной записи |
|---|---|
| Эгоцентрическая съёмка | Какая камера показывает руки и предметы? Сопоставьте временные метки кадров с разметкой задачи. Отметьте позы рук, оценённые по видео. Поля действий рук |
| Телеуправление роботами | Какие каналы записывают команды и измеренные состояния суставов? Проверьте их синхронизацию и порядок суставов в экспортированной траектории. Сопоставление состояний и действий в LeRobot |
| Индивидуальные сенсорные комплексы | Какой датчик измеряет контакт на захвате с измерительными приборами? Укажите оси, единицы и калибровку. Отдельно отметьте в экспортируемых данных контакты, определённые косвенно. Пользовательские схемы MCAP |
| Полевые операции | Какие потоки мобильного робота или автомобиля нужно синхронизировать? Согласуйте системы координат, источники времени и допустимое расхождение. Проверьте согласование после переустановки датчика. Поддерживаемые сообщения датчиков |
Выполните одну и ту же задачу в разных местах, чтобы увидеть, что меняется. Укажите в задании на сбор данных нужные предметы, ракурс камеры и условия съёмки.
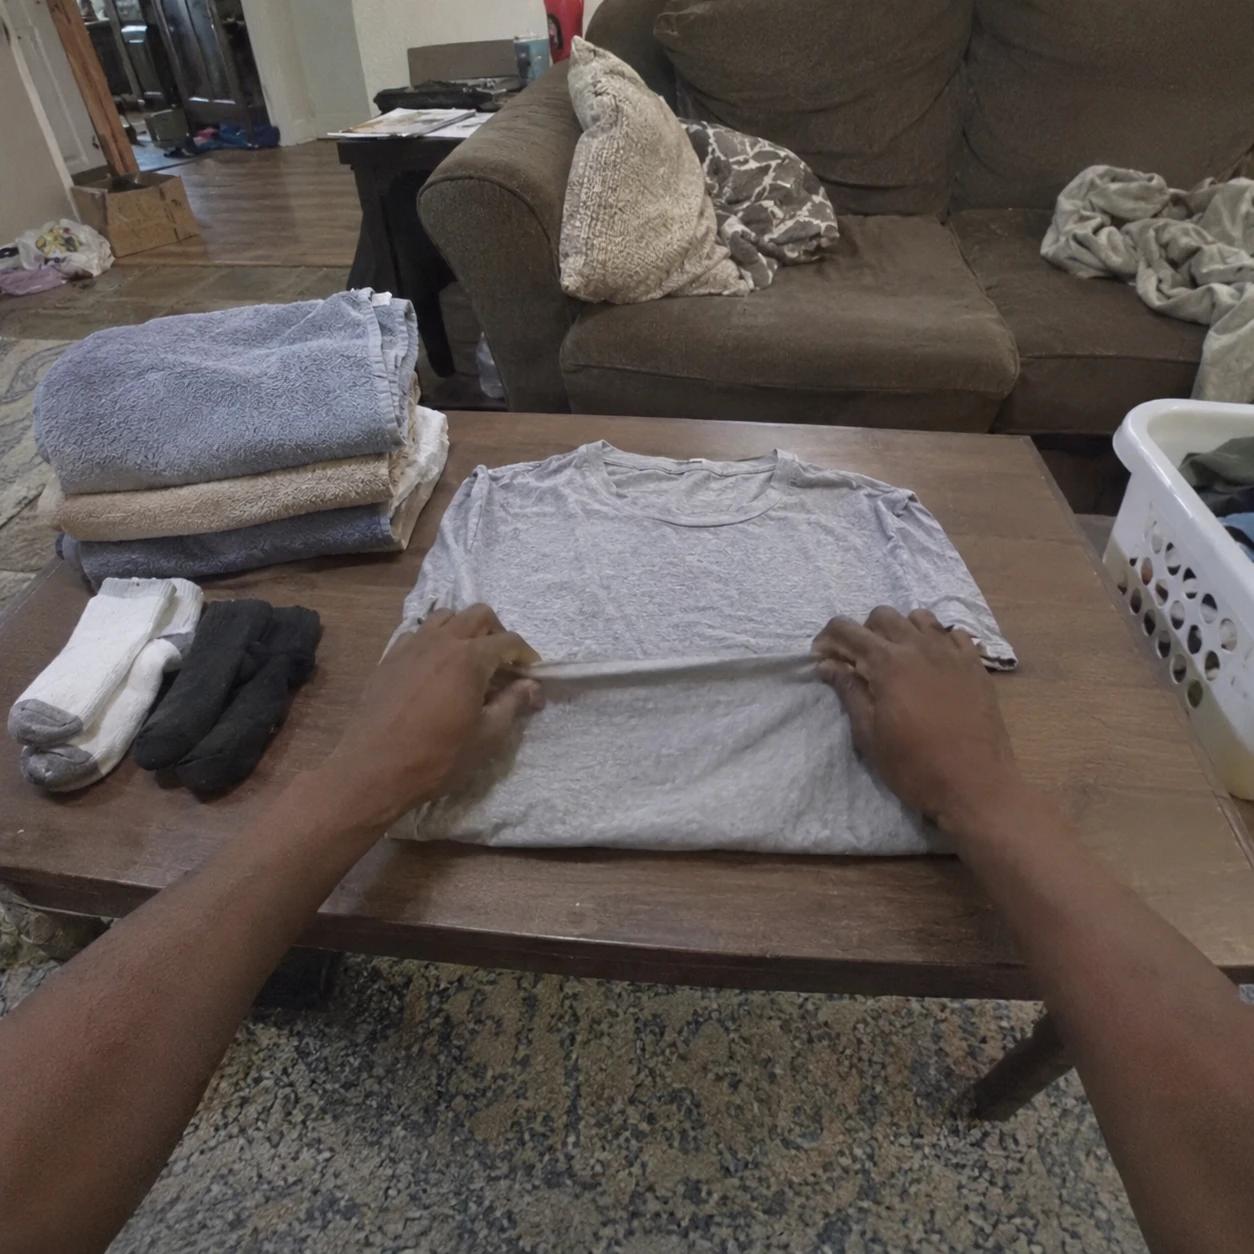
Для съёмки складывания белья подберите одежду разных размеров и из разных тканей, меняйте поверхность для складывания.
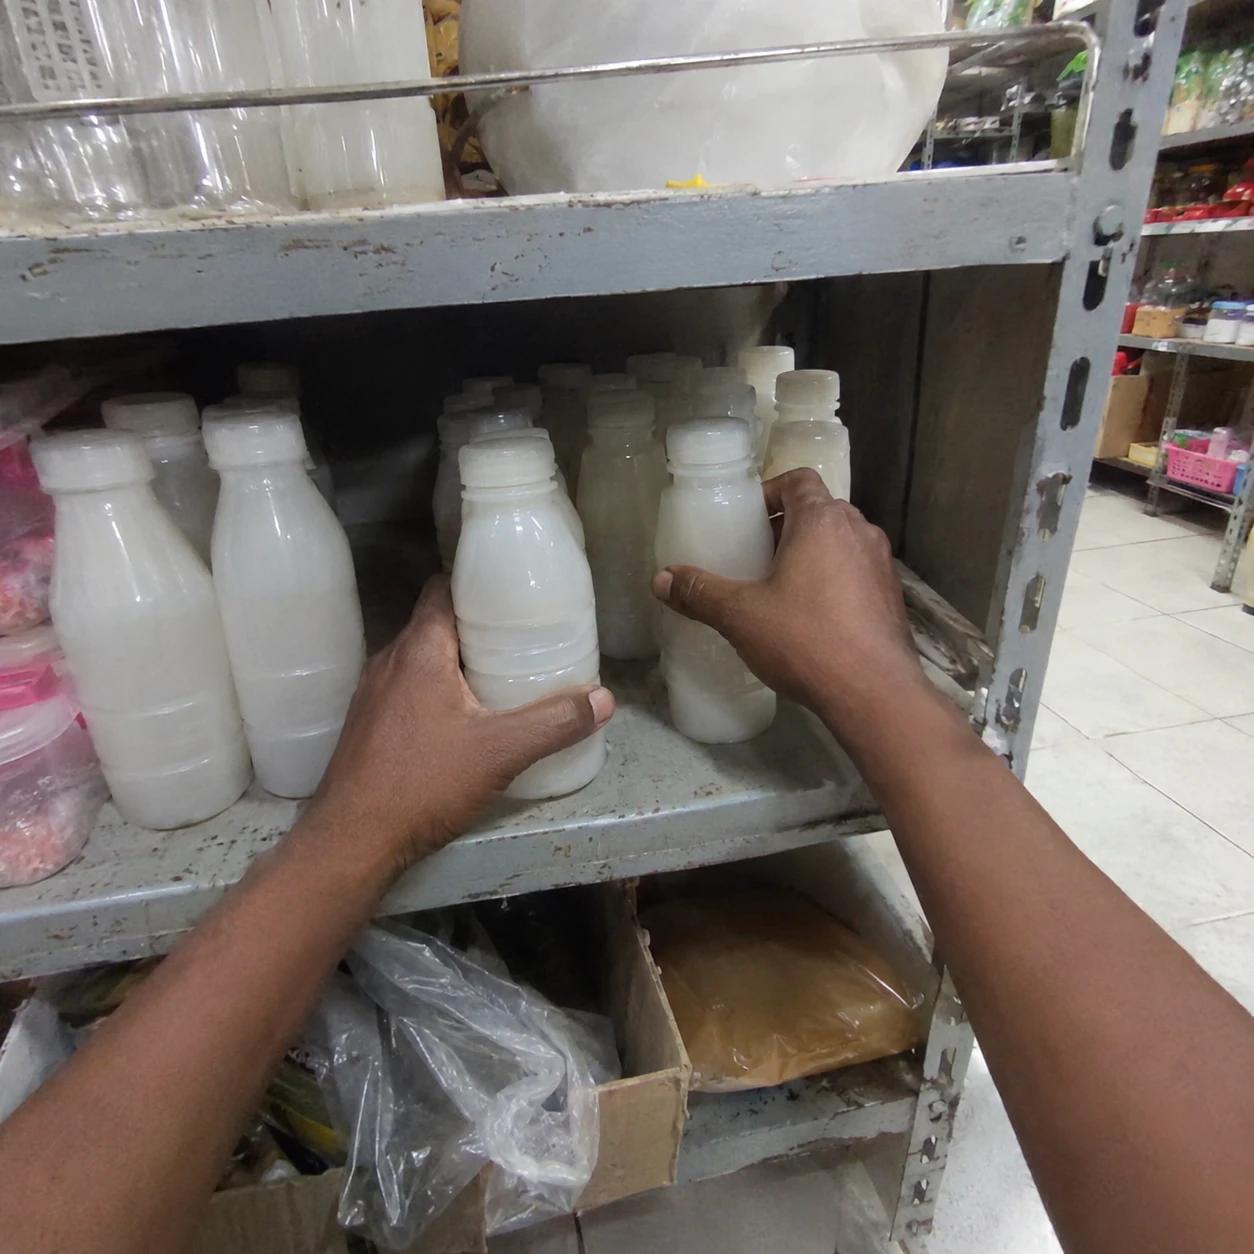
Для выкладки товаров укажите высоту полки, вид упаковки и расположение товаров.
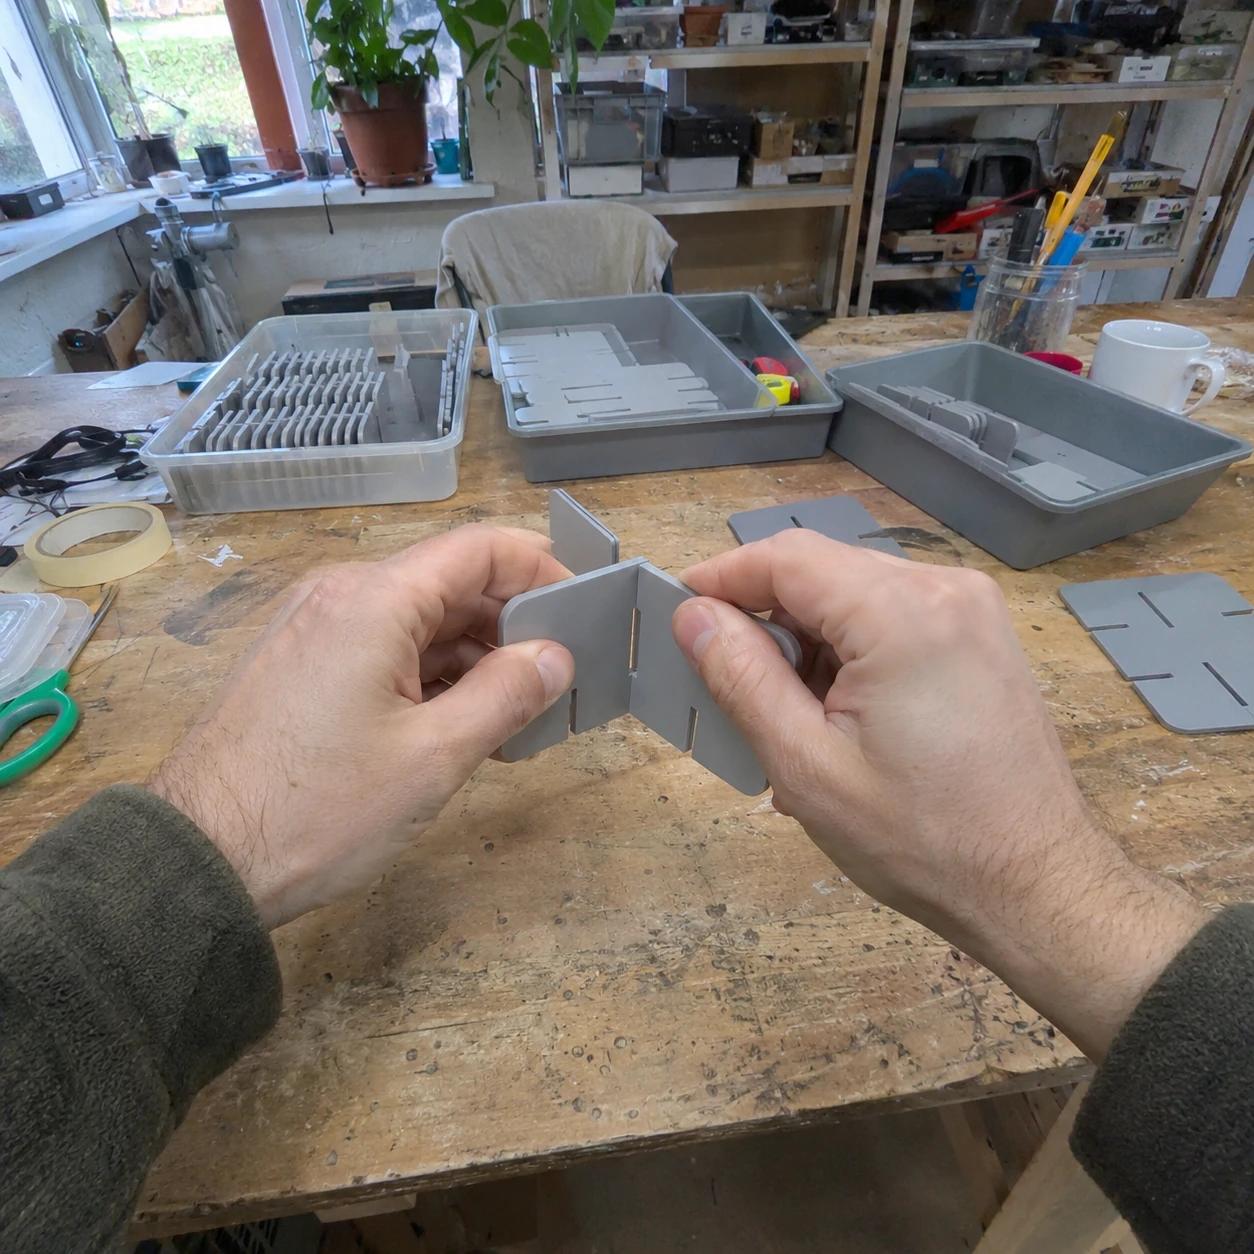
Для сборки укажите ориентацию деталей, инструмент и ракурс камеры, с которого будет виден каждый этап.
Как работает программа покрытия
Каждая часть задаётся до начала сбора или проверяется после его окончания, поэтому любую поставку можно проследить до пробела, который она должна была закрыть.
Задание на сбор описывает пробел: задачи, условия, объекты, число последовательностей и критерии приёмки. Ваша команда утверждает его до начала сбора.
Выберите значимые для задачи сочетания среды, механизма, материала, действия, типа сбоя и исполнителя. Задайте цель охвата для каждого сочетания.
Ошибки, восстановления и вмешательства размечаются и поставляются отдельным потоком. Они показывают вашей модели, как вернуться к задаче.
Каждая кампания фиксирует режим сбора, установку, датчики и калибровку и записывает их в каждую последовательность.
Каждая поставка сопровождается отчётом, который сопоставляет собранное с заданием по каждой ячейке.
Отчёт о покрытии для каждой поставки
Отчёт о покрытии сопоставляет каждую поставку с её заданием. Он показывает, какие ячейки заполнены, где данных мало и где они сосредоточены.
Программы
Запускайте целевые программы для демонстраций человеком, взаимодействия с роботами, мобильной автономности и промышленных задач.
Собирайте разнообразные демонстрации человеком и взаимодействия с роботами в естественных средах.
Обеспечьте покрытие операций захвата и размещения, сортировки, паллетирования и инвентаризации.
Собирайте редкие и сложные случаи навигации в разных погодных условиях, на разном рельефе и при взаимодействии с людьми.
Записывайте использование инструментов, сборку, инспекцию и задачи с интенсивным физическим контактом, сохраняя контекст, необходимый командам обучения.
Используйте этот список для согласования сравнительного теста с Avala или другим поставщиком. До начала работ согласуйте доказательства и критерии приемки. Отметка фиксирует только вашу проверку на этой странице, не сертифицирует поставщика и не отправляет заявку.
Пустые шаблоны планирования на английском языке. Определите требования и зафиксируйте доказательства до согласования программы. Файлы не содержат результатов или коммерческих условий.
Партнёры по данным
Парки роботов, центры телеуправления, съёмочные студии и создатели установок получают оплату за принятый час, сохраняют права на оговорённых условиях и никогда не объединяются с данными другого клиента.
Начните с одного пробела
Приносите свои прогоны или список задач. Мы сопоставим их с ячейками покрытия и вместе с вами составим первое задание.